PG关注到,研华10月22日介绍了UniCAM相机整合方案。在GTC Berlin 2026展示中,该方案运行于采用NVIDIA Jetson Thor的AFE-A702控制器,将多家厂商的二维、立体和深度相机接入同一架构,重点处理配置、硬件同步与ROS 2整合等工作。
对机器人开发者而言,增加一台相机带来的工作,远不止增加一条数据输入。驱动、连接资源与应用接口需要协调,不同品牌各自成立的方案,放进同一系统后仍可能出现新的适配问题。
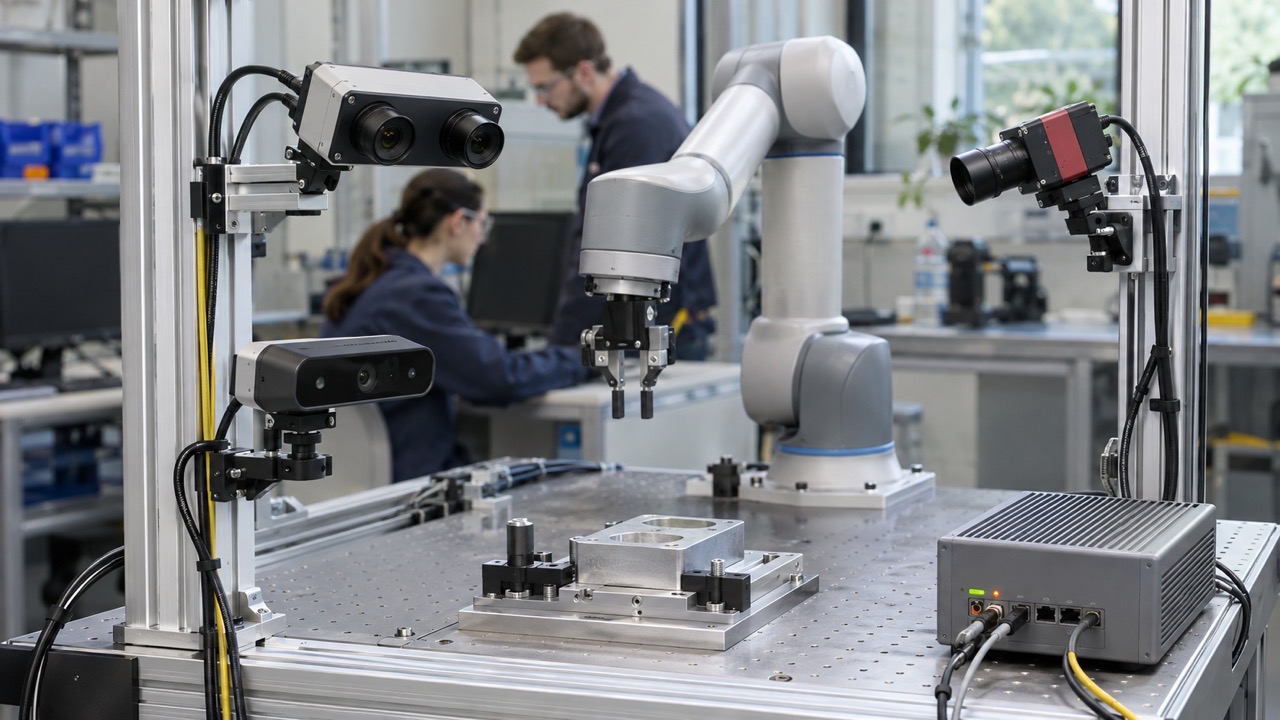
多种视觉能力,为什么容易变成多套开发工作
二维画面、立体视觉与深度数据各有用途。应用团队希望根据观察距离、空间关系和识别任务选择合适的设备,但相机之间的差异也会进入软件层:设备配置、数据格式和控制接口,都可能需要分别处理。
如果每更换一种设备,都要重复修改底层设置,项目积累的软件经验就很难直接延用。统一管理的价值,是把这些共同工作整理到更稳定的入口,使应用开发者更容易看清设备之间的差异与共享部分。
统一架构,需要保留相机各自的特点
研华说明,UniCAM通过集中管理相机配置和共享硬件资源,减少重复驱动适配、Device Tree调整等工作,同时保留相机厂商原有图像能力、软件工具与功能。这一思路强调的是协调,而不是让所有相机输出完全相同的信息。
项目仍需核对具体型号是否在支持范围内。演示中能够运行的组合,为开发提供参考;实际应用中的分辨率、帧率和使用模式,也要放到同一测试条件下检查。支持列表与实际配置之间的对应关系,往往比笼统的兼容描述更有用。
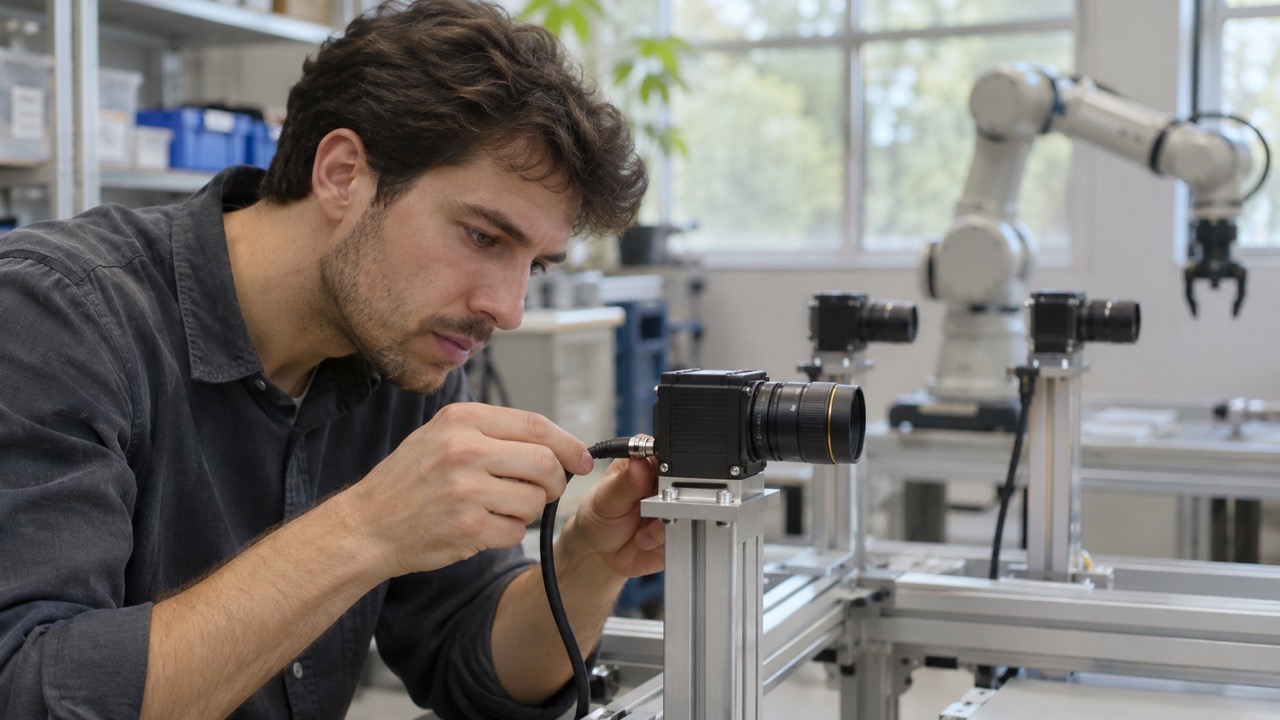
同步与标定,仍然要服务于具体任务
多相机系统需要知道不同画面之间的关系。物体在移动时,时间差会改变图像对应的状态;安装角度发生变化时,空间关系也需要重新确认。接口能够接通,并不意味着应用已经拥有可直接使用的一组联合观测结果。
因此,集成验证应围绕机器人实际需要完成的观察任务展开。哪些画面用来估计位置,哪些用于补充遮挡区域,哪些数据只用于记录,应当由应用需求决定。任务明确以后,开发团队才能判断同步与配置工作是否达到预期。
跨平台扩展,要区分当前能力与后续计划
研华公布的路线以Jetson Thor为初期支持平台,并规划扩展到其他计算平台。对需要较长开发周期的机器人项目,路线规划具有参考价值,但当前选型仍应以已经提供的版本与验证范围为依据。
保持应用层与具体设备管理之间的清楚边界,有助于后续评估更换平台的影响。可复用的部分应当能被识别,必须重新验证的部分也需要留下记录。这样,平台扩展才更容易转化为工程上的选择空间。
测试资料也需要保留相机组合本身的信息。某一组画面得到良好结果时,应当知道当时采用哪些型号、软件版本和安装条件;更换其中一个设备以后,再判断哪些测试需要重做。这样积累的经验,才能帮助团队区分应用算法的变化与采集条件的变化。对于需要长期迭代的机器人项目,这种可追溯性有助于保存开发成果,也能使跨团队协作时的技术讨论更加具体。
PG认为,UniCAM值得关注的看点,是多相机开发中的重复工作能否减少,同时让支持范围与配置过程更加清楚。后续生态扩大以后,实际项目中的组合验证与维护体验,将继续检验这套统一架构的价值。